
세 가지 핵심 기술 축
시험 환경, 로봇, 조정 — 모두 같은 채점기 위에서 움직입니다. Environment, Robot, Adaptation
시험 환경
현장을 재현하거나 자동으로 생성
지도나 도면으로 현장을 재현하거나 시험 환경을 자동으로 만듭니다. 비·안개·야간·전파 방해 같은 악조건도 설정으로 적용합니다.
- 물리 기반 환경 시뮬레이션(PhysX)
- OpenSCENARIO 2 계열 시나리오
- 환경 자동 생성, 조건 변경
로봇 모델
로봇은 설정 파일 하나로
기구 제원, 움직임 한계, 손 부분, 센서 위치를 선언해 로봇을 등록합니다. 제원은 제조사 확정값과 대조합니다.
- 센서 잡음, 성능 저하, 고장 주입
- 관절·접촉 동역학
- ROS 2(Jazzy) 연동
조정 순환
채점 결과를 다음 학습으로
시뮬레이션에서 학습하고, 물리로 채점하고, 실패 원인을 찾아 다시 학습합니다. 실제 로봇에서의 효과는 시뮬레이션과 실제를 비교하는 자료를 모으는 단계입니다.
- 시험 기록을 학습 데이터로(LeRobot, RLDS 형식)
- 추가 학습, 강화학습(Isaac Lab)
- 실패 원인으로 다음 학습 데이터 설계
플랫폼 역량
채점 방식의 특징
5계층 구성
환경, 로봇, AI, 채점, 보고 — 로봇과 작업이 바뀌어도 구성은 같습니다
로봇 등록은 설정 파일 하나로
새 로봇을 추가해도 채점 프로그램과 시나리오는 그대로입니다. 제조사가 달라도 같은 항목으로 채점합니다.
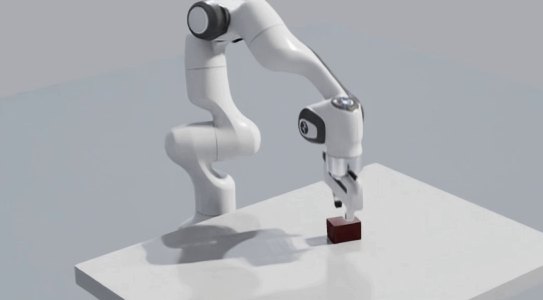
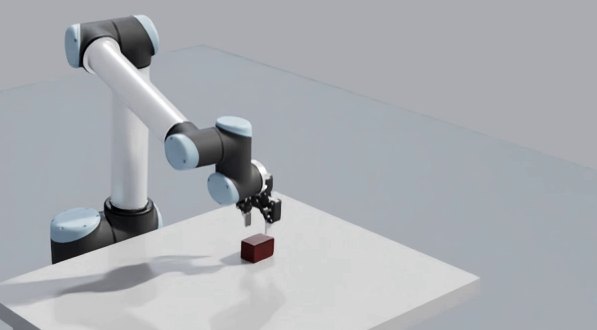
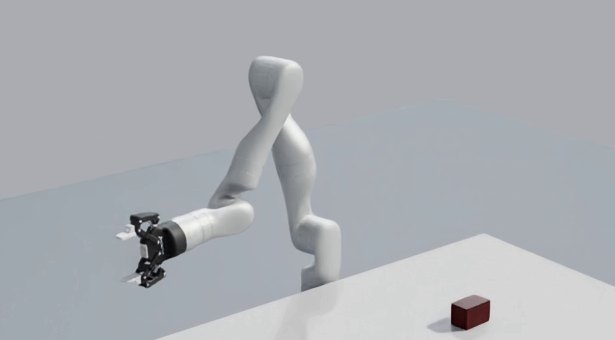
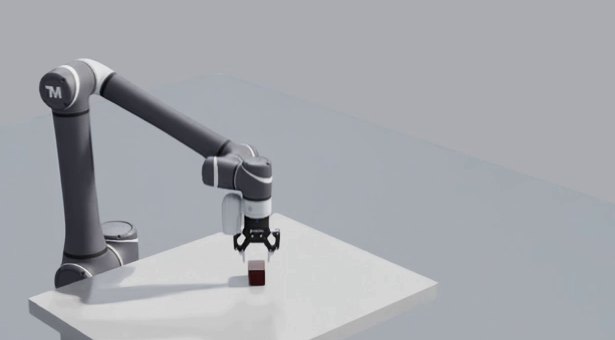
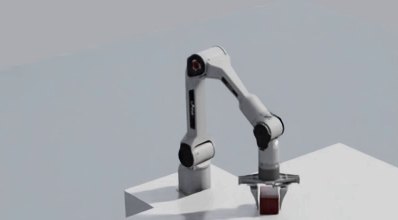
같은 작업, 같은 채점기, 같은 시험 환경(시뮬레이션 화면)
「프로그램 수정 없음」이 「할 일 없음」은 아닙니다 — 로봇 정보 정리와 로봇별 보정이 필요합니다. 로봇 이름 표기는 제휴 관계를 뜻하지 않습니다.
시나리오 작성과 시험 실행
작업과 조건, 합격 기준을 시나리오 언어로 작성하면, 물리 실행과 여러 각도의 영상이 한 번에 기록됩니다.
scenario manip_insert_generic: do serial: manip_grasp_gen(…) # ① 잡는 자세 계산 manip_pick(…) # ② 집기 manip_place(x: 1.0, …) # ③ 구멍에 꽂기 assert_manip_strict( # ④ 채점 use_case: "insert")로봇팔 꽂기(삽입) 시나리오 예 — 동작 4줄, 채점 1줄
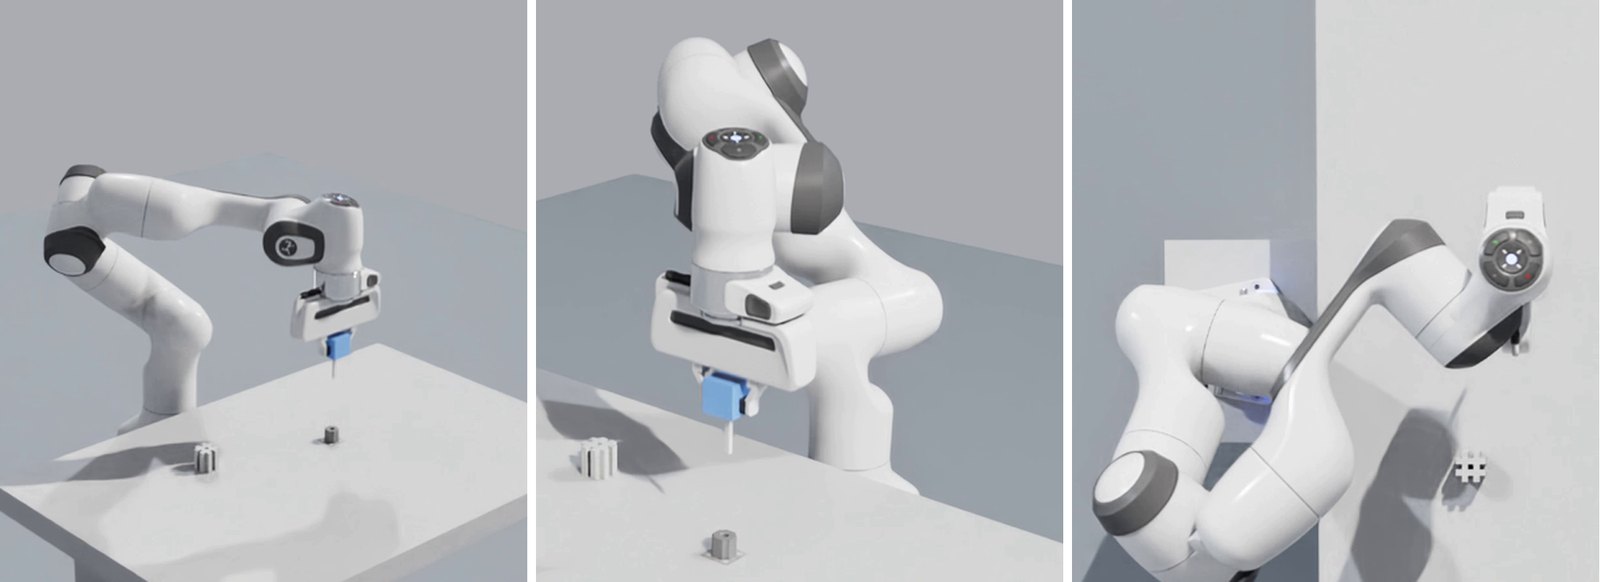
로봇팔 꽂기 과제 실행 — 같은 순간을 세 카메라(넓게, 가까이, 위)로 기록(시뮬레이션)
결과는 세 가지: 합격, 불합격, 미측정
측정하지 못한 항목은 합격으로 치지 않습니다. 작업은 성공해도 최종 불합격일 수 있습니다.
- ·꼭 필요한 항목이 측정되지 않으면 「측정값 없음」 사유로 불합격 처리합니다(PAVS-VDT-01 v1.2).
- ·모든 항목이 측정되지 않으면 합격률을 0%나 100%가 아닌 「계산 불가」로 표기합니다.
- ·프로그램이 스스로 「성공」을 표시하는 시험의 최종 결과 처리는 개발 중입니다(PAVS-VDT-02).
사용 기술
물리 실행, 센서, 로봇 소프트웨어 연동에 공개 형식을 씁니다
Visual Engine
RTX 렌더링과 시각화
- 광선 추적 렌더링(RTX)
- 환경 조명
- 물리 기반 재질
Physics Engine
PhysX 기반 물리 실행과 로봇 동역학
- 강체 동역학
- 접촉 역학
- 마찰 모델
Sensor Suite
카메라, LiDAR, IMU 센서 모델
- 잡음, 성능 저하 주입
- 카메라 렌즈 왜곡
- 센서 고장 주입
ROS 2
ROS 2(Jazzy), Nav2 연동
- 토픽·서비스·액션
- Nav2 주행 스택
- 시나리오 언어 액션 연동
연동
공개 형식
공개 형식을 써서 다른 도구와 호환됩니다 — 목적은 이식성입니다
OpenUSD
장면과 3D 자산 형식 — 대규모 환경의 계층적 합성
- 계층적 합성
- 지연 로딩(Payload)
- Variant Sets
OpenSCENARIO 2 계열
시나리오 작성 언어 — 작업, 조건, 합격 기준 정의
- 선언형 시나리오
- 조건 변경
- 채점 항목 선언
ROS 2
로봇 소프트웨어 연동
- Jazzy
- Nav2
- 토픽·서비스·액션
MuJoCo
다른 물리 엔진으로 확인
- 같은 로봇, 같은 동작 비교
- 엔진 간 차이 확인
참조 표준의 측정 항목
표준의 측정 항목을 시험 항목으로 사용합니다. 분야별 지원 수준(구현, 부분, 참고)을 함께 표기합니다.
표준 번호는 참고용이며, 측정 항목을 기준으로 조항별 판정(합격, 불합격, 미측정)을 합니다. 적합성 인증이 아닙니다.
지원 사양
로봇 종류를 가리지 않는 구조, 환경 유형, 센서 종류
지원 로봇
새 로봇은 설정 파일 1개로 추가 — 아래는 시험에 쓴 예
로봇팔(Manipulator)
- Franka Panda
- UR10, Kinova Gen3, Techman TM12
- AgileX PiPER
이동 로봇(AMR)
- NVIDIA Nova Carter
- Clearpath Husky
- 배송 로봇 + 로봇팔
다리 로봇(Legged)
- Boston Dynamics Spot
- ANYbotics ANYmal D
드론·비행체(Aerial)
- 쿼드로터
- 고정익
무인체계(지상·수상·수중)
- 전술 차량
- 무인 수상정
- 무인 잠수정
고객 로봇 등록 지원(로봇 정보 정리, 보정 협의)
지원 환경
지도, 도면, 자동 생성으로 구성
물류창고
- 랙
- 컨베이어
- 충전소
공장
- 생산라인
- 작업대
- 이동 동선
병원·서비스
- 복도
- 병실
- 엘리베이터
야외·도시·지형
- 도로
- 건물
- 지형
환경 자동 생성, 조건 변경 지원
센서 모델
잡음, 성능 저하, 고장을 조건으로 주입
LiDAR
2D/3D, 잡음, 고장 주입
카메라
색상, 깊이, 렌즈 왜곡
IMU
가속도, 자이로, 드리프트
위성항법
방해, 성능 저하 조건
접촉
접촉·충돌 감지
판정 방식
연동
왜 imSim인가요?
채점 계층까지 갖췄는지가 차이입니다 — 성능 우열 비교가 아닙니다
| 항목 | imSimimSim | 현장 실물 시험 | 범용 시뮬레이션 도구 |
|---|---|---|---|
성공의 물리적 성립 작업 「성공」이 물리적으로 성립했는지 확인 | 접촉·위치·힘 측정으로 판정, 성립하지 않은 성공은 0점 | 사람이 관찰하고 기록 | 별도 구현 필요 |
필수 측정이 빠졌을 때 측정 수단이 없거나 값이 안 들어온 항목의 처리 | 「측정값 없음」 사유로 불합격, 미측정은 따로 집계 | 시험 설계에 따라 다름 | 별도 구현 필요 |
채점기 자체 점검 채점 프로그램이 틀린 판정을 내지 않는지 확인 | 음성 대조군, 정기 자동 점검(확대 중) | 해당 없음 | 별도 구현 필요 |
실제 로봇과의 차이 표기 시뮬레이션 결과가 실제와 얼마나 맞는지 표기 | 실제 로봇 대조 단계를 표기, 증거가 없으면 「없음」 | 실물 시험(차이 없음) | 별도 구현 필요 |
다중 로봇 시뮬레이션 여러 로봇을 한 환경에서 동시에 시험 | 장비 대수만큼 | ||
ROS 2 연동 ROS 2 노드를 시뮬레이션에 직접 연결 | 로봇 소프트웨어 그대로 | ||
물리 엔진 접촉·마찰·충돌 등 물리 시뮬레이션 | 실물(해당 없음) | ||
AI 학습 연동 강화학습 연결, 시험 기록을 학습 데이터로 변환 | 데이터 수집 부담 큼 | ||
실행 화면 확인 웹 화면에서 시험 실행 영상 확인 | 현장 관찰 |
범용 시뮬레이션 도구는 물리 실행 도구 일반을 말하며, 특정 제품과의 비교가 아닙니다.