Loading...
AI 로봇조정·검증장
당신의 로봇·AI를 당신의 작업에 맞게 조정하고, 표준 시나리오로 물리 채점
이용 방법 5단계
로봇이나 작업이 바뀌어도 같은 5단계 — 채점 프로그램을 따로 만들 필요 없음
등록
로봇 설정 파일 1개 — 몸체 사양 · 움직임 한계 · 손 부분 · 센서 위치
Register과제 정의
작업 · 조건 · 합격 기준을 시나리오 언어로 작성
Scenario조정(필요 시)
시연 수집 → 로봇·작업에 맞춘 추가 학습 → 같은 시나리오로 다시 채점
Adaptation채점
접촉 · 위치 · 힘 측정값으로 항목별 판정 · 측정 안 된 항목은 따로 표시
Scoring결과 받기
판정 이유 · 측정 범위 · 한계를 담은 결과 보고와 영상 · 궤적 기록
Report적용 분야
주요 기능
도입 대상과 얻는 것
로봇을 만드는 곳 · 로봇을 도입하는 곳 · 로봇 곁 사람의 안전을 책임지는 곳
출하 전 작업 수행 확인
자기 선언이 아닌 물리 측정값으로 고객 작업의 성공 여부 판정
도입 전 되는 범위와 한계
대수 · 동선 · 안전 구역 조건을 바꿔 시험하고 결과 비교
위험 없이 위험 상황 시험
충돌 · 비상정지 · 사람 접근 상황을 시뮬레이션으로 조성해 대응 확인
작업 맞춤 조정과 실제 물리 값 채점
고객의 로봇·AI를 고객의 작업에 맞게 조정 · 표준화된 시나리오 세트(자사 세트)에서 실제 물리 값으로 채점 · 판정 이유와 측정 범위 · 한계를 결과에 함께 기록
실제로 안 된 성공 = 0점
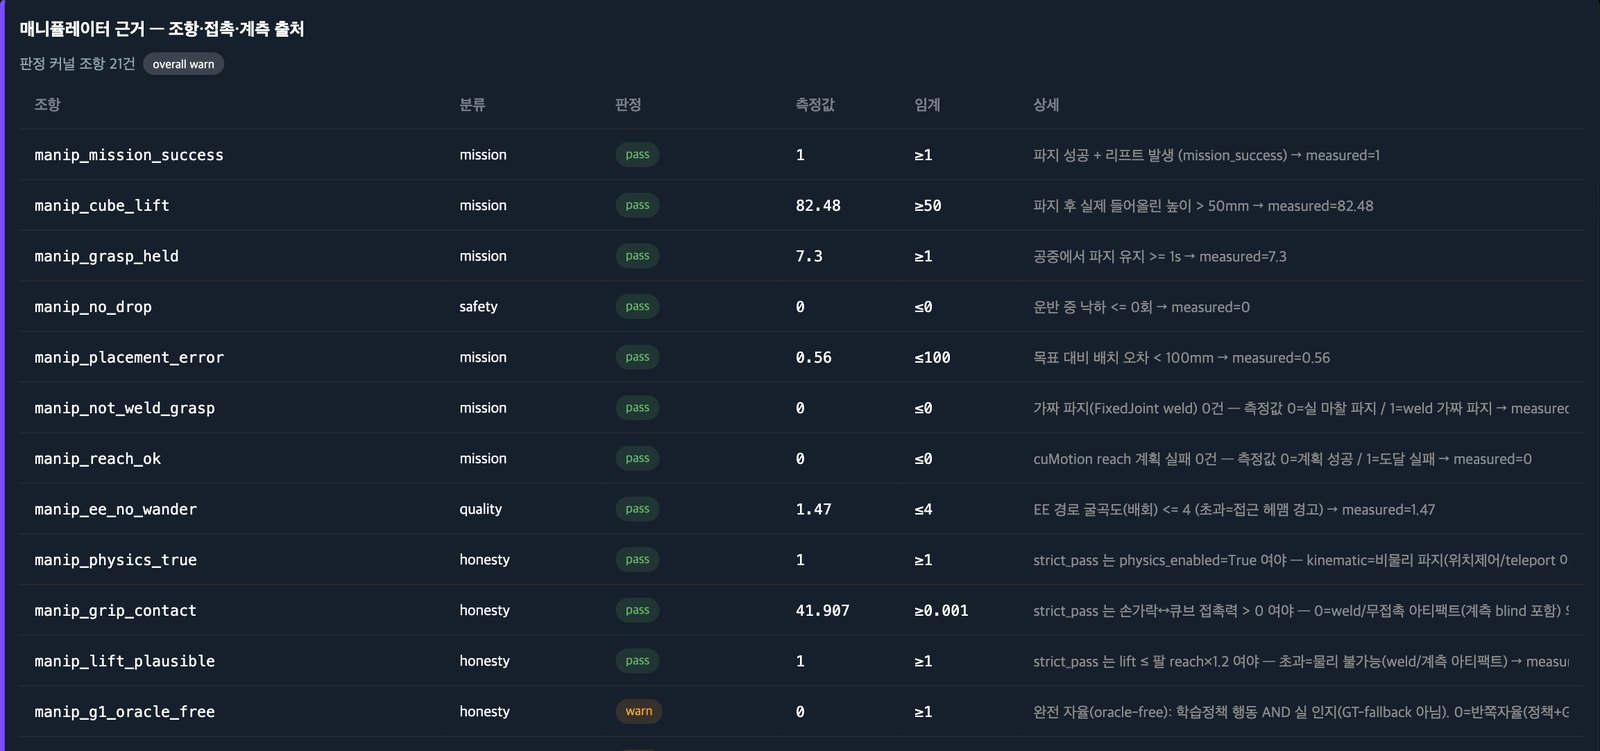
「성공」 기록이 아니라 접촉 · 위치 · 힘 측정값으로 집기 · 놓기 판정
측정 못 한 항목 = 합격에서 제외
꼭 필요한 측정값이 없으면 「측정값 없음」 사유로 불합격 · 미측정은 따로 집계
로봇 종류 무관
새 로봇 = 설정 파일 1개 — 채점 프로그램 · 시나리오 변경 없음
imSim 안의 AI 기술
고객 AI를 작업에 맞추고 · 로봇이 보고 움직이게 하고 · 시험을 만들고 · 제대로 하는지 채점하는 AI — 기본 AI 모델은 만들지 않음
AI를 작업에 맞추는 기술
- ·시험 기록 → 학습 데이터(LeRobot · RLDS 형식)
- ·AI 추가 학습 · 강화학습(Isaac Lab)
- ·실패 원인 → 다음 학습 데이터 설계
로봇이 보고 움직이는 기술
- ·카메라 영상으로 물체 위치·방향 인식
- ·잡을 위치 · 각도 계산
- ·GPU로 충돌 없는 경로 계산
- ·AI 모델 실행 · 교체
시험을 만드는 기술
- ·자연어로 시나리오 초안 작성 → 사람 확인
- ·조명 · 재질 · 물리값 무작위 변경
- ·조건 바꿔 자동 반복 · 결과 비교
AI를 채점하는 기술
- ·로봇 AI 모델 · 외부 AI 모듈을 같은 시나리오로 채점
- ·다리 로봇 걷기 AI 평가(밀기 · 장애물 · 사람 접근)
- ·검출 AI 채점 — 정답을 아는 결함으로 확인
보는 것에서 움직이기까지 — 로봇팔 AI 처리 흐름
카메라 영상 → 물체 인식 → 잡을 자세 → 충돌 없는 경로 → 실행 → 물리 채점(시뮬레이션)
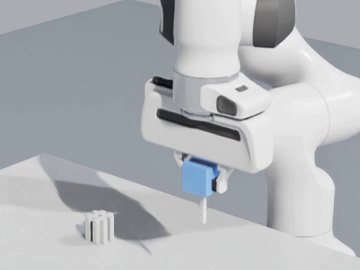
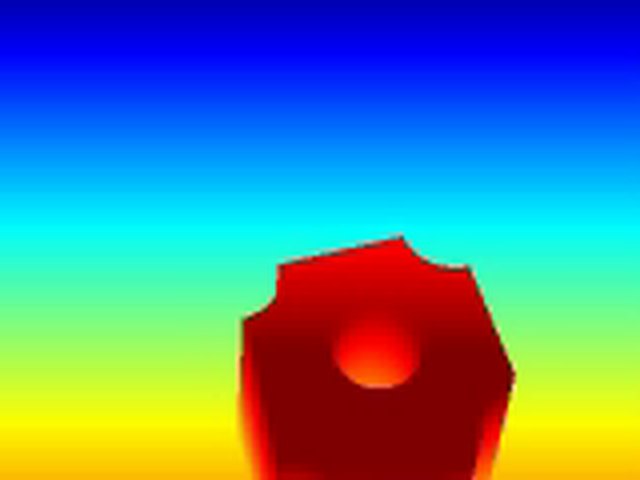
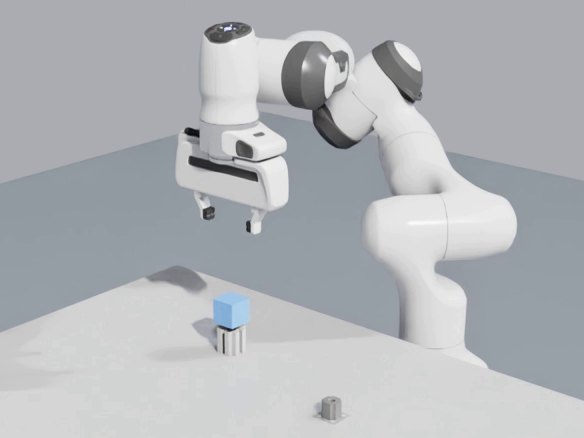
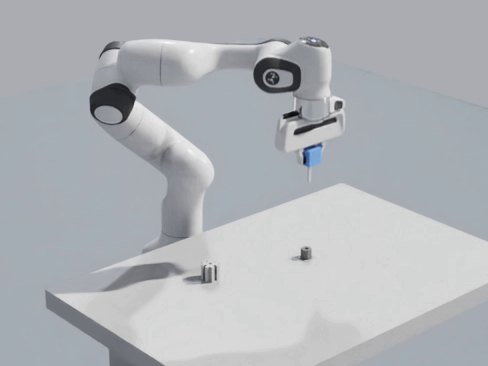
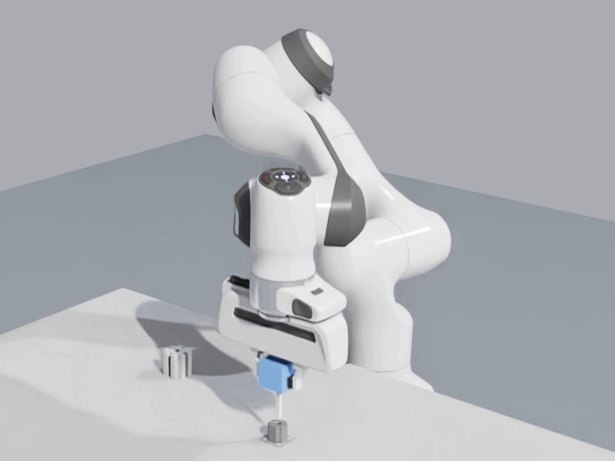
1 근접 카메라 · 2 깊이 카메라 · 3~5 잡기 직전 · 옮기기 · 꽂기 — 모두 꽂기(삽입) 시험 화면(시뮬레이션)
외부 AI 모듈 연결
고객의 검출 · 인식 · 판단 모델에 담당 항목을 지정해 시험에 연결 — 연결 여부와 측정 안 된 항목을 화면에 따로 표시
모듈 결과가 나중에 도착해도 같은 시험을 다시 채점 · 다시 채점할 경로가 없는 연결은 시험 시작 전 거부(2026-09-30~10-01 확인) · 모듈 자체의 성능을 채점하는 기능은 아님
적용 분야
채점의 중심 = 물체를 다루는 작업 — 같은 채점기를 이동 · 비행 · 수상 · 수중 임무로 확대
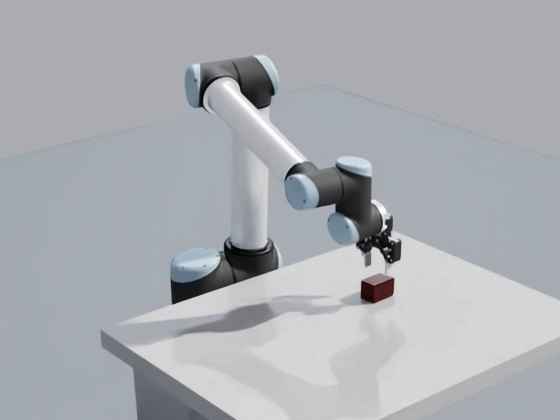
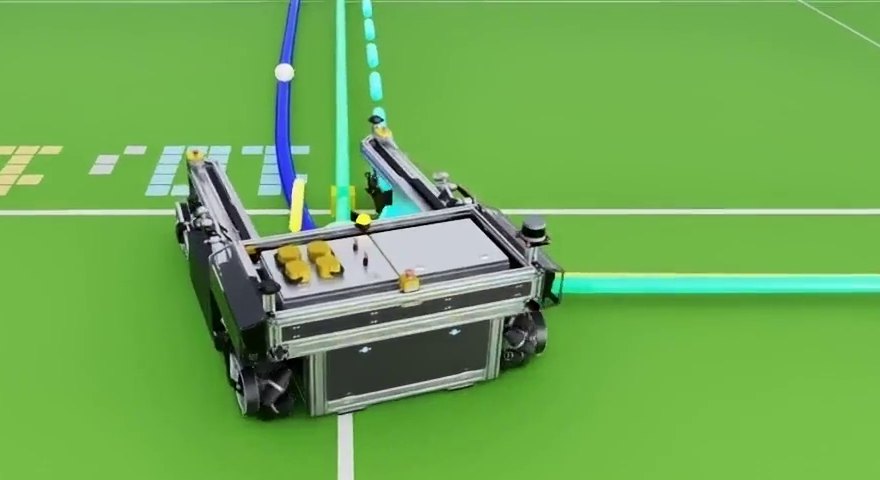
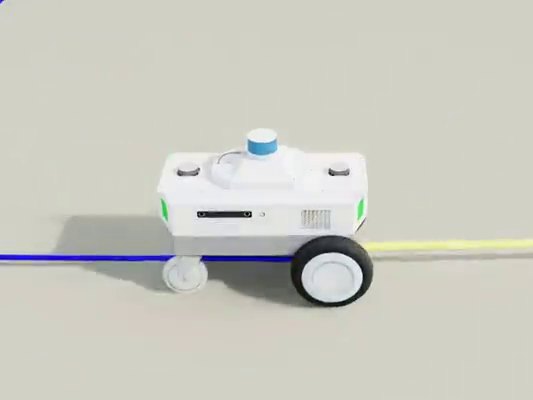
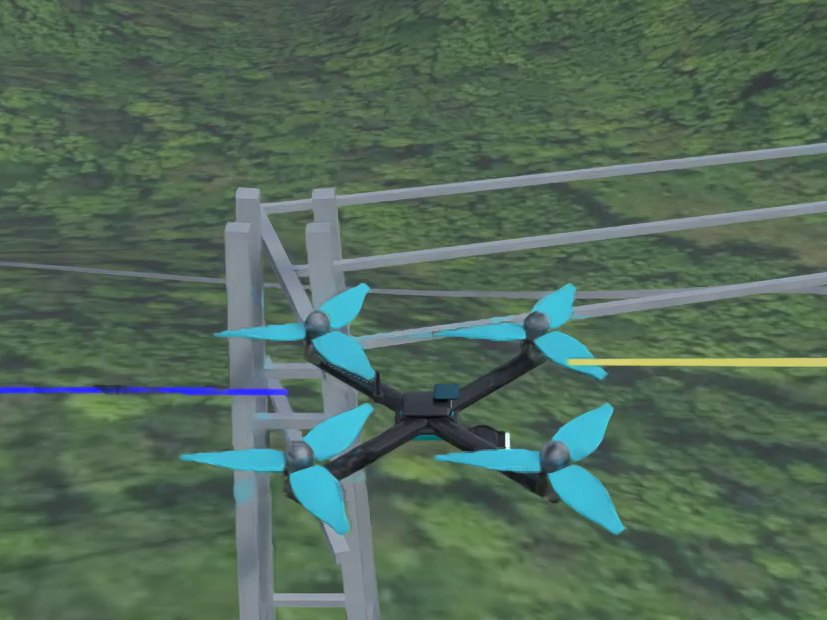
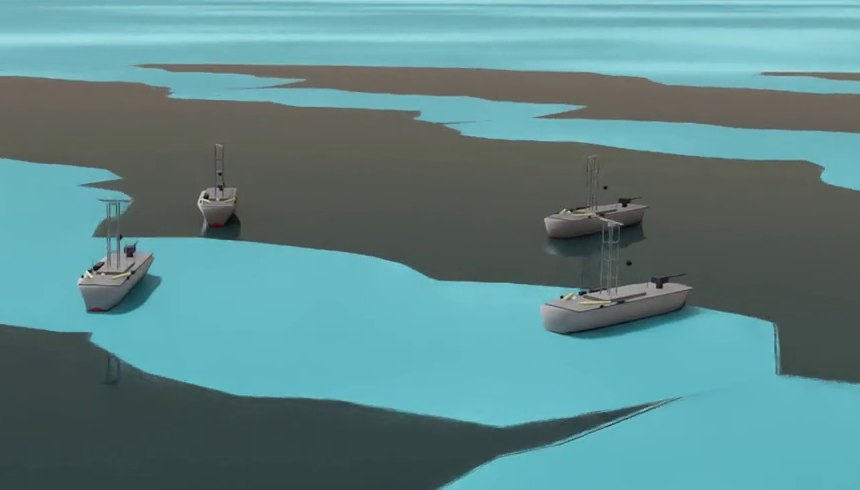
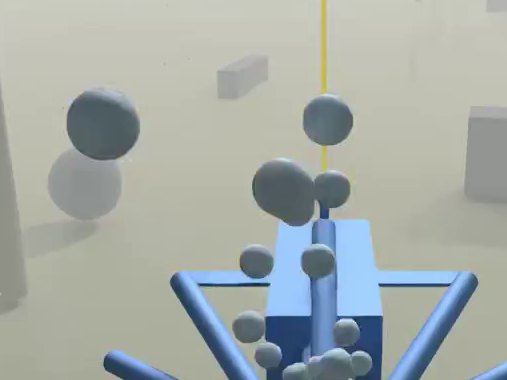
화면 = 시뮬레이션 시험 장면
제품 구성
핵심 제품 imSim과 국방용 imSim Defense · 공개 규격 PAVS · 구조물 점검 AI imai
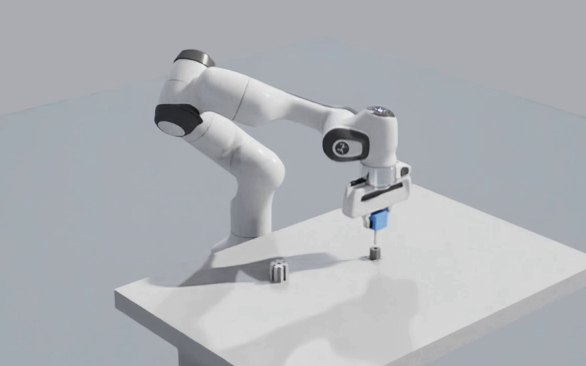
- 로봇·AI를 작업에 맞게 조정
- 표준화된 시나리오 세트(자사)로 채점
- 판정 이유와 한계를 담은 결과 보고
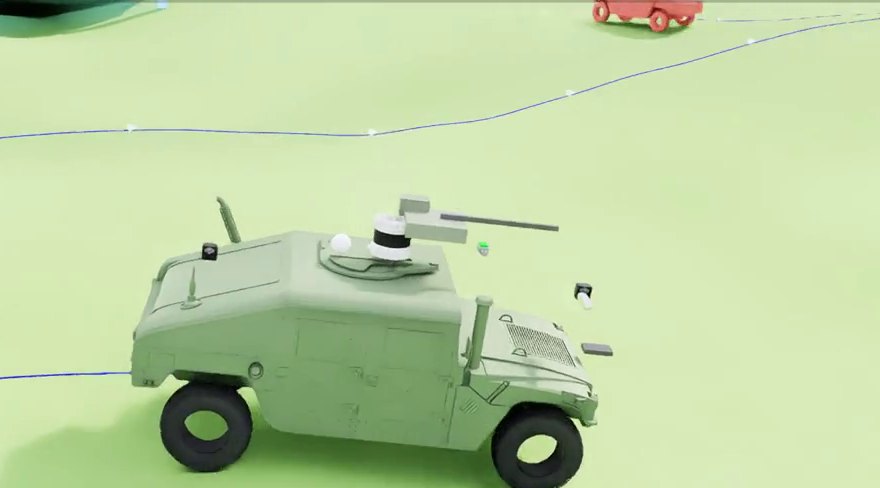
- 공중 · 지상 · 수상 · 수중 임무 시나리오
- 교전 규칙 · 표적 구분 · 민간 피해 채점
- Physical AI Verification & Scoring
- 채점 방법 공개 · 시험 단언 72개
- 자사 채점 시스템도 같은 기준으로 자체 점검
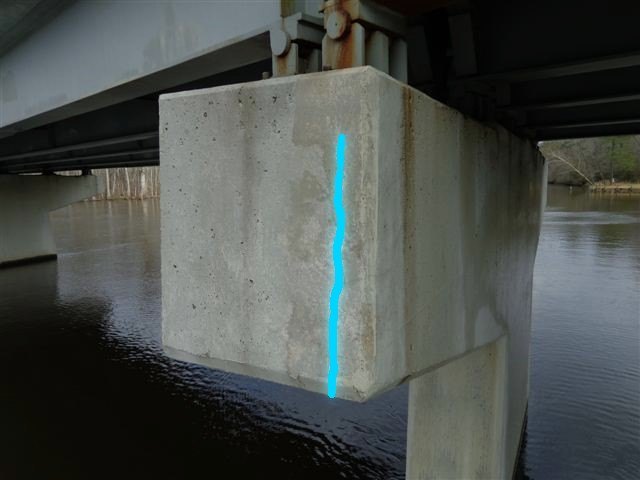
- 교량 · 터널 · 하수관로 결함 찾기 · 크기 측정
- 오탐 2차 걸러내기 · 최종 판단 = 점검자
기존 사업: VRaum · Storymate
직접 확인해 보세요
시뮬레이션 시험 영상 — 실제 실행 화면 기록